异步电机变压变频调速
变压变频基本原理
变压变频调速是改变异步电动机同步转速的一种调速方法,在极对数一定时,同步转速\( n_1 \)随供电频率变化,即
异步电动机的实际转速为
稳态速降\( \Delta n \)与负载大小有关。
又
只要控制好\( U_s \)和\( f_1 \)就可以控制好气隙磁通\( \varPhi \)。
当异步电机在基频(额定频率)以下运行时,如果磁通太弱,没有充分利用铁心,如果磁通太大,又使铁心饱和,导致励磁电流太大。因此最好好吃每极磁通量恒为\( \varPhi_{mN} \)不变。在降低频率时,就要同时降低\( E_g \)
即在基频以下恒压频比控制。
异步电动机绕组的电势很难直接检测控制,就退而求其次,忽略一些影响不大的,认为定子相电压\( U_s \approx E_g \),则得到
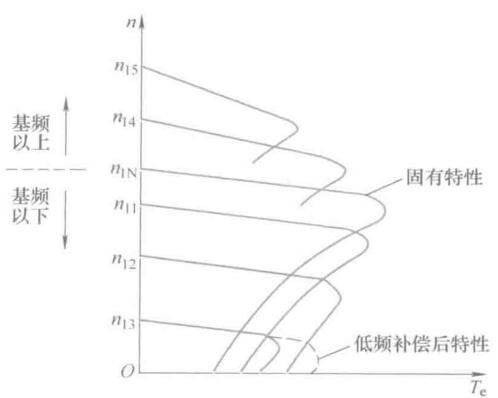
这是实际的恒压频比控制方式。在频率较低时,就不能再忽略定子电阻和漏感了,可以认为把定子电压抬高一点,做一个近似补偿,称为低频补偿,也可叫低频转矩提升。
在基频以上调速时,频率上升,但是电压不可以,最高也只能是额定电压,这将导致磁通与频率成反比降低,这时候成了弱磁状态。
异步电动机在不同转速下允许长期运行的电流为额定电流(允许温升下长期运行),额定电流不变时,电动机输出转矩随磁通变化。
变压变频调速机械特性
前面导出的异步电机机械特性表达式为:
在基频以下恒压频比控制时,写成恒压频比的形式
当\( s \)比较小时,忽略分母含有s的各项,有
带负载时的转速降落为
表达式里\( \omega_1 \)和\( n_1 \)是一个意思,单位不一样而已。因此可以看出,恒压频比对于统一转矩,\( \Delta n \)基本不变,也即频率下降时,机械特性曲线基本上是平行上下移的。
临界转矩随着同步转速降低而减小,为了获得更大的带载能力,需要低频定子电压补偿。补偿后气隙磁场基本上也是不变的,故允许输出转矩也基本不变,所以恒压频比调速属于恒转矩调速(最大转矩恒定)。
基频下恒压频比调速时,转差功率为
与转速时无关的,因此属于转差功率不变型调速。
基频以下的电压补偿方式
基频以下恒压频比来保持磁通不变,前面的磁通讲的时气隙磁通,而且忽略了好多东西后认为\( U_s = E_g \),低频补偿也是一个定性的讲法,现在要看看如何补偿效果最好。
再来看异步电动机等效电路,这里要区分清楚定子磁通\( \varPhi_{ms} \)、气隙磁通\( \varPhi_{m} \)、转子磁通\( \varPhi_{mr} \)以及对应磁通的感应电势,还有之间数值差异的原因。
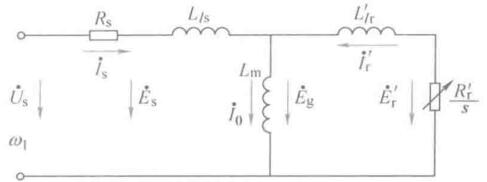
定子全磁通以及定子每相绕组的感应电势
气隙磁通以及在定子每相绕组的感应电势(前面一直讨论的)
转子全磁通在转子绕组中的感应电势(折合到定子边)
恒定子磁通控制
保持定子磁通\( \varPhi_{ms} \)恒定,只需要
定子电动势\( E_s \)不太容易直接控制,可以直接控制的是定子电压\( U_s \),这两个物理量之间的关系
恰当的提高定子电压,按照上面这个关系补偿定子电阻压降,就能得到恒定定子磁通。
恒气隙磁通控制
保持气隙磁通\( \varPhi_{m} \)恒定,只需要
定子电压\( U_s \)和气隙磁通在定子每相绕组的感应电动势\( E_g \),这两个物理量之间的关系
除了补偿定子电阻压降外,还应补偿定子漏抗压降。
恒转子磁通控制
保持转子磁通\( \varPhi_{mr} \)恒定,只需要
折合到定子侧也是一样的。定子电压\( U_s \)和转子磁通在定子每相绕组的感应电动势\( E_g \),这两个物理量之间的关系
转子电流的幅值为
电磁功率为\( P_m = 3 I_r'^2 \cdot \frac{R_r'}{s} \),
机械特性是一条直线。这时候交流异步电机就有点直流电机的意思了。有点磁场和负载电流分开的感觉了,直流电机就是磁场由励磁电流决定,电枢电流由负载决定,所以特性很好。现在我们使得转子磁通恒定(如果可以完美的做到的话),那么机械特性和直流电机相仿了。